Die winzigen Motoren, die humanoid Roboter zum Gehen, Greifen und Balancieren antreiben
Ein Roboter, der sich wie ein Mensch bewegt, erfordert die Lösung eines brutalen Rätsels: Dutzende Gelenke, begrenzter Platz und nicht ein Gramm zu verschenken. Hier erfahren Sie, wie eine neue Generation kompakter Antriebe diese Rechnung verändert.
Wichtige Punkte
- Humanoid Roboter benötigen Dutzende individuell gesteuerte Gelenke, von denen jedes durch eine Komponente namens Aktuator angetrieben wird, um menschenähnliche Bewegungen zu erzeugen.
- Traditionelle Gelenkkonstruktionen verwenden vier separate Teile: einen Motor, ein Getriebe, einen Encoder (den Sensor, der die Position verfolgt) und eine Steuerplatine, was Gewicht und Verkabelungskomplexität erhöht.
- Integrierte Aktuatoren kombinieren alle vier Teile in einem Modul, reduzieren die Montagezeit und verringern das Gesamtgewicht des Roboters.
- CubeMars, ein Hersteller von Robotik-Komponenten, hat den AK45-10 veröffentlicht, einen Aktuator mit 53 mm Durchmesser und einem Gewicht von etwa 260 g, der ein Spitzendrehmoment von bis zu 7 Nm (Newton-Meter, ein Maß für Rotationskraft) liefern kann.
- Die kompakte Aktuator-Technologie gilt auch über humanoid Roboter hinaus, einschließlich Roboterarme, vierbeinige Roboter und tragbare Exoskelette.
Stellen Sie sich vor, auf einem Bein zu stehen. Ihre Hüfte und Ihr Knie führen ständig winzige Anpassungen um Bruchteile einer Sekunde durch, ohne dass Sie darüber nachdenken. Stellen Sie sich nun vor, eine Maschine zu bauen, die dasselbe tut, mit Leiterplatten und Motoren in einem menschenähnlichen Körper. Das ist die Kernaufgabe der humanoid Robotik, und es ist viel schwieriger als es klingt.
Warum sind die Motoren so wichtig?
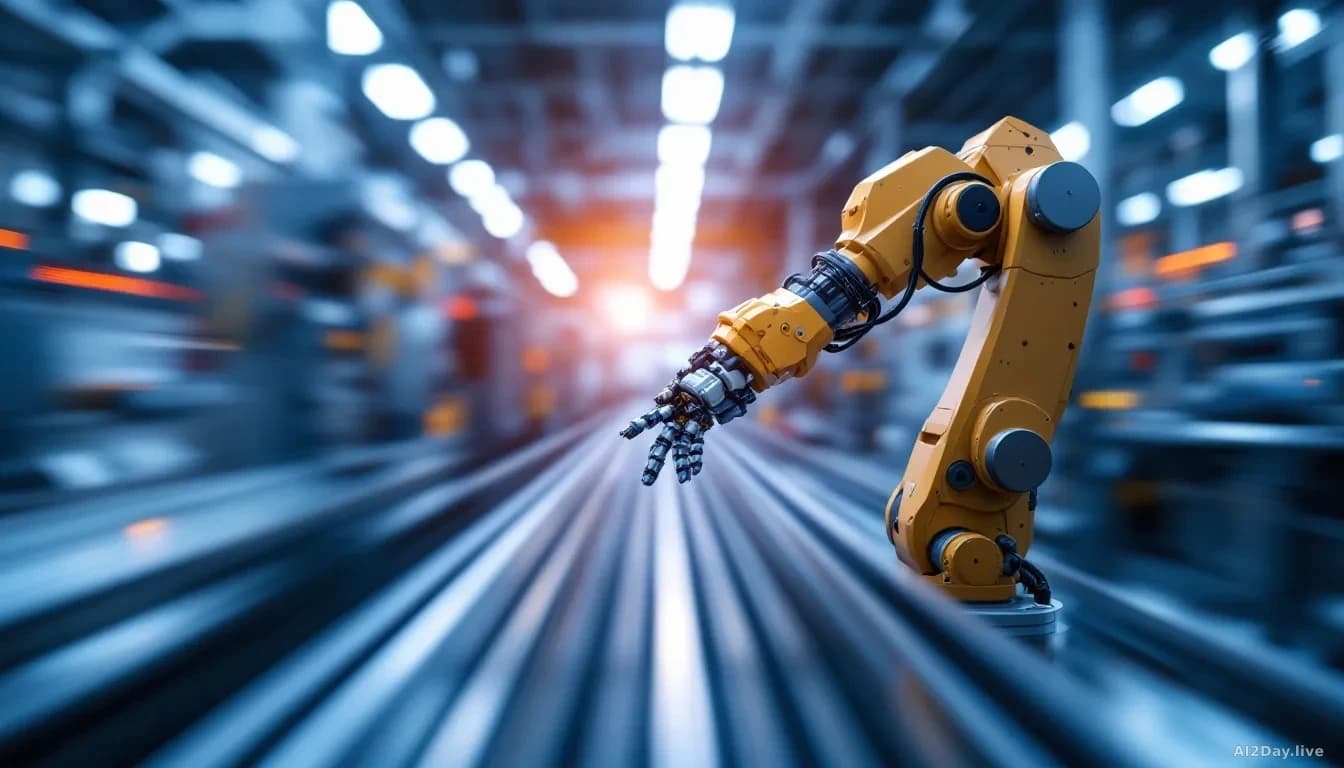
Jedes Gelenk in einem humanoid Roboter benötigt einen Aktuator, das Gerät, das elektrische Leistung in physische Bewegung umwandelt. Wenn es schiefgeht, leidet der ganze Roboter: Er verschwendet Energie oder bewegt sich unbeholfen.
Jahrelang kombinieren Ingenieure vier separate Teile für jedes Gelenk: einen Motor, ein Getriebe (das Geschwindigkeit gegen Drehmoment tauscht, die Drehkraft, die das Glied tatsächlich bewegt), einen Encoder (einen kleinen Sensor, der dem Steuersystem genau sagt, wohin das Gelenk zeigt) und eine Treiberplatine (die Elektronik, die Befehle interpretiert und Strom reguliert). Vier Komponenten pro Gelenk, multipliziert mit Dutzenden von Gelenken, ergibt viel Verdrahtung und viele Dinge, die schiefgehen können.
Was behebt ein integrierter Aktuator tatsächlich?
Er verpackt alle vier Teile in ein versiegeltes Modul: kleiner, leichter, schneller zu installieren.
CubeMars, ein Unternehmen, das Motion-Control-Hardware für Robotik-Entwickler herstellt, hat seinen AK45-10-Aktuator in einem von The Robot Report behandelten Bericht detailliert beschrieben. Das Modul hat einen Durchmesser von 53 mm, etwa die Breite eines Golfballs, und wiegt etwa 260 g. Im Inneren befindet sich ein bürstenloses Motor, ein 10:1 Planetengetriebe (bei dem 10 Umdrehungen des Motors eine Umdrehung am Gelenk ergeben, Geschwindigkeit gegen Kraft tauschend), ein Encoder und die Treiberelektronik. Die Spitzendrehmomentabgabe beträgt 7 Nm.
Für Armgelenke wie Ellbogen und Handgelenke, bei denen Präzision und Geschwindigkeit wichtiger sind als rohe Kraft, ist das eine praktische Lösung. Es wird das volle Körpergewicht des Roboters nicht vom Boden heben, aber es muss das auch nicht.
| Spezifikation | AK45-10 Wert |
|---|---|
| Durchmesser | 53 mm |
| Gewicht | ~260 g |
| Spitzendrehmoment | 7 Nm |
| Getriebeübersetzung | 10:1 Planetengetriebe |
| Steuermodi | Servo und MIT-Stil Position/Geschwindigkeit/Drehmoment |
Hüft- und Kniegelenke tragen schwerere Lasten, aber die gleiche integrierte Designphilosophie gilt für den gesamten Roboter: Weniger externe Teile bedeuten ein sauberes mechanisches Layout und konsistenteres Verhalten von Gelenk zu Gelenk.
Wer nutzt diese Technologie tatsächlich?
Humanoid Roboter sind die Hauptanwendung, aber kompakte Aktuatoren tauchen überall dort auf, wo eine Maschine präzise in einem engen Raum bewegt werden muss. Leichte Roboterarme in Forschungslaboren, vierbeinige Roboter über unebenem Gelände und Exoskelette (tragbare Rahmen, die Menschen mit eingeschränkter Mobilität unterstützen) teilen alle die gleichen Anforderungen: klein, genau, zuverlässig.
Wir verfolgen das Hardware-Rennen hinter humanoid Bewegungen seit Juli. Unser Bericht vom 17. Juli zu Agility Robotics zeigte ein Unternehmen, das bereits Geld mit laufenden Robotern verdient; die Aktuator-Geschichte handelt von den Komponenten, die das kommerziell machbar machen.
Für Ingenieure in der frühen Phase eines Designprojekts bestimmt die Wahl des richtigen Aktuators alles Weitere: von der Akkulaufzeit bis hin zu der Frage, wie sanft der Roboter sich von einem unerwarteten Stoß erholt.
Das Ziel ist eine Maschine, die sich so gut bewegt, dass Sie die Motoren gar nicht mehr bemerken.
Häufige Fragen
Was ist Drehmoment und warum ist es für Roboter wichtig?
Drehmoment ist die Rotationskraft, die ein Motor erzeugt, gemessen in Newton-Metern. Ein höheres Drehmoment bedeutet, dass ein Gelenk stärker drücken oder mehr Gewicht halten kann, was besonders für Hüft- und Kniegelenke wichtig ist, die die volle Körperlast des Roboters tragen.
Funktioniert ein leichterer Roboter wirklich besser?
Generell ja. Ein leichterer Roboter verbraucht weniger Energie, belastet Strukturteile weniger und kann schneller auf Veränderungen des Gleichgewichts reagieren. Das Gewicht zu reduzieren, ohne die Drehmomentabgabe zu verlieren, ist der schwierige Teil, und genau das versucht das integrierte Aktuator-Design zu lösen.
Sind diese Aktuatoren nur für professionelle Robotiklabore?
Nicht ausschließlich. Kompakte integrierte Aktuatoren sind zunehmend für Universitätsforschungsteams, kleine Robotik-Startups und gut finanzierte Hobbyisten verfügbar: für jeden, der einen dynamischen Roboter zusammenbaut und versucht, die Komplexität überschaubar zu halten.